 FlipИИ чат
Ещё
Нейросети
-
Gemini
Gemini
-
Z.ai
Z.ai
-
ChatGPT
ChatGPT
-
DeepSeek
DeepSeek
-
Claude
Claude
-
Jev
Jev
-
Perplexity
Perplexity
-
OpenAI
OpenAI
-
Kimi
Kimi
-
Qwen
Qwen
-
Grok
Grok
-
Все модели
Все модели
-
Задачи
Задачи




Hugging Face Microduck: обзор открытого робота-утки за $399, характеристики и обучение
Microduck — открытый мини-робот в форме утки от Hugging Face, который обучается новым движениям методом reinforcement learning прямо из симулятора. Устройство не стоит путать с одноимённым родом тропических муравьёв — Microdaceton из семейства Formicidae; речь здесь исключительно о роботе. Проект вырос из команды Pollen Robotics, которую Hugging Face поглотила в апреле 2025 года, а сам робот поступил в продажу 27 августа 2026 года по цене 399 долларов.
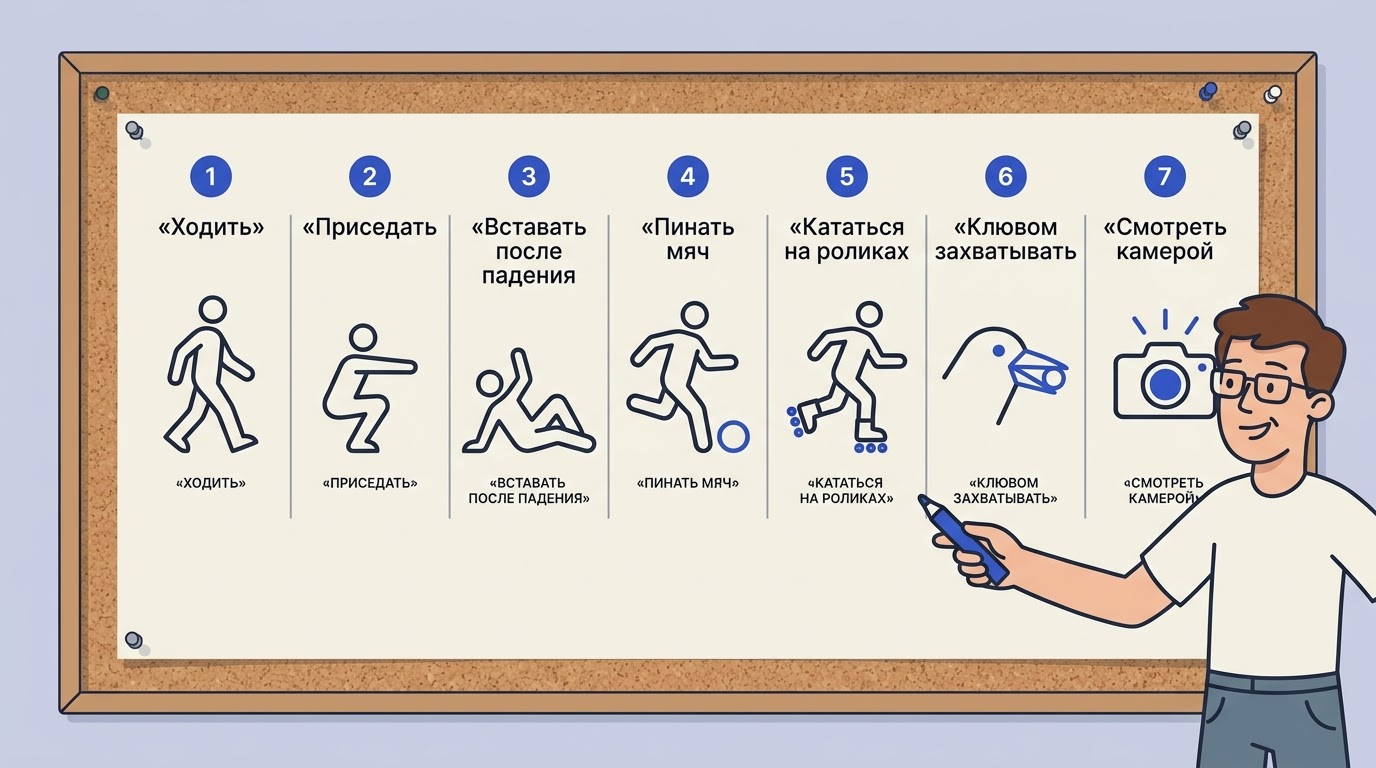
Устройство компактно и легковесно, оснащено несколькими десятками моторов, камерой, LiDAR-датчиком и артикулированным клювом-захватом. Из коробки доступны семь готовых поведений: ходьба, приседание, подъём после падения, пинок, захват предметов клювом, удар по мячу и катание на роликах.
В этой статье разобраны характеристики Микродака, механика обучения в симуляторе и облаке, цены и комплектации, а также практика заказа и доставки в Россию и сравнение с Reachy Mini.
Что такое Microduck и кто его сделал
Microduck — открытый робот-утка от Hugging Face, разработанный командой Pollen Robotics: биоморфный двуногий мини-робот, который осваивает новые трюки через reinforcement learning, а не запрограммирован жёстко. Продукт позиционируется как первый массово доступный ИИ-робот для самостоятельного обучения, ориентированный на разработчиков и энтузиастов. Программная часть открыта, что означает возможность изучать, модифицировать и публиковать обученные политики. Дата старта продаж — 27 августа 2026 года, цена — 399 долларов.
Определение и суть
Название «Microduck» описывает форм-фактор буквально: компактный двуногий робот с утиной головой и клювом, который служит и захватом. Главная идея — обучаемость: пользователь не только запускает готовые поведения, но и тренирует новые движения в симуляторе, а затем переносит их на физическое устройство. Это делает Микродак инструментом для изучения RL и sim-to-real, а не просто игрушкой.
Открытая часть включает репозитории ПО и обучения на GitHub. Механические чертежи и электроника остаются закрытыми, поэтому Microduck — не полностью open hardware, а скорее open software платформа, у которой есть активное сообщество на Hugging Face Hub.
Известность проекту принёс и инцидент с Hugging Face, который показал, насколько значима платформа в экосистеме открытого ИИ, и добавил интерес к её новым аппаратным проектам.
Hugging Face и Pollen Robotics
Hugging Face — ИИ-платформа с хранилищем моделей, датасетов и пространств (Spaces), де-факто стандарт для публикации открытых нейросетей. Робототехника стала для компании следующим шагом: в апреле 2025 года Hugging Face приобрёл французский стартап Pollen Robotics, специализировавшийся на открытых роботах-гуманоидах.
Именно инженеры Pollen Robotics составили ядро команды, создавшей Микродак. CEO Hugging Face Clement Delangue стал публичным лицом запуска, подчеркнув, что цель проекта — сделать робототехнику доступной так же, как Hugging Face сделал доступными языковые модели. В результате слияния экспертизы в открытом ИИ и робототехнике появился продукт, который сочетает удобный Hub для обмена политиками с реальным железом.
- Дата выхода в продажу: 27 августа 2026 года
- Цена: 399 долларов
- Производитель: Pollen Robotics (подразделение Hugging Face)
- CEO проекта: Clement Delangue
Технические характеристики Microduck
Microduck — компактный и лёгкий робот, оснащённый несколькими десятками моторов и работающий на чипе Rockchip RK3566 с аппаратным ИИ-ускорителем. Несмотря на компактность, набор датчиков полноценный: камера, ToF-LiDAR, два IMU, микрофоны и динамик. Ниже приведены все ключевые параметры по трём группам.
Габариты и моторика
Корпус робота занимает 14 см в ширину при высоте 25 см — размер небольшой кошки. Масса менее 800 г позволяет носить устройство одной рукой. 15 степеней свободы распределены по ногам, шее, голове и клюву; клюв артикулирован отдельно и функционирует как захват для мелких предметов.
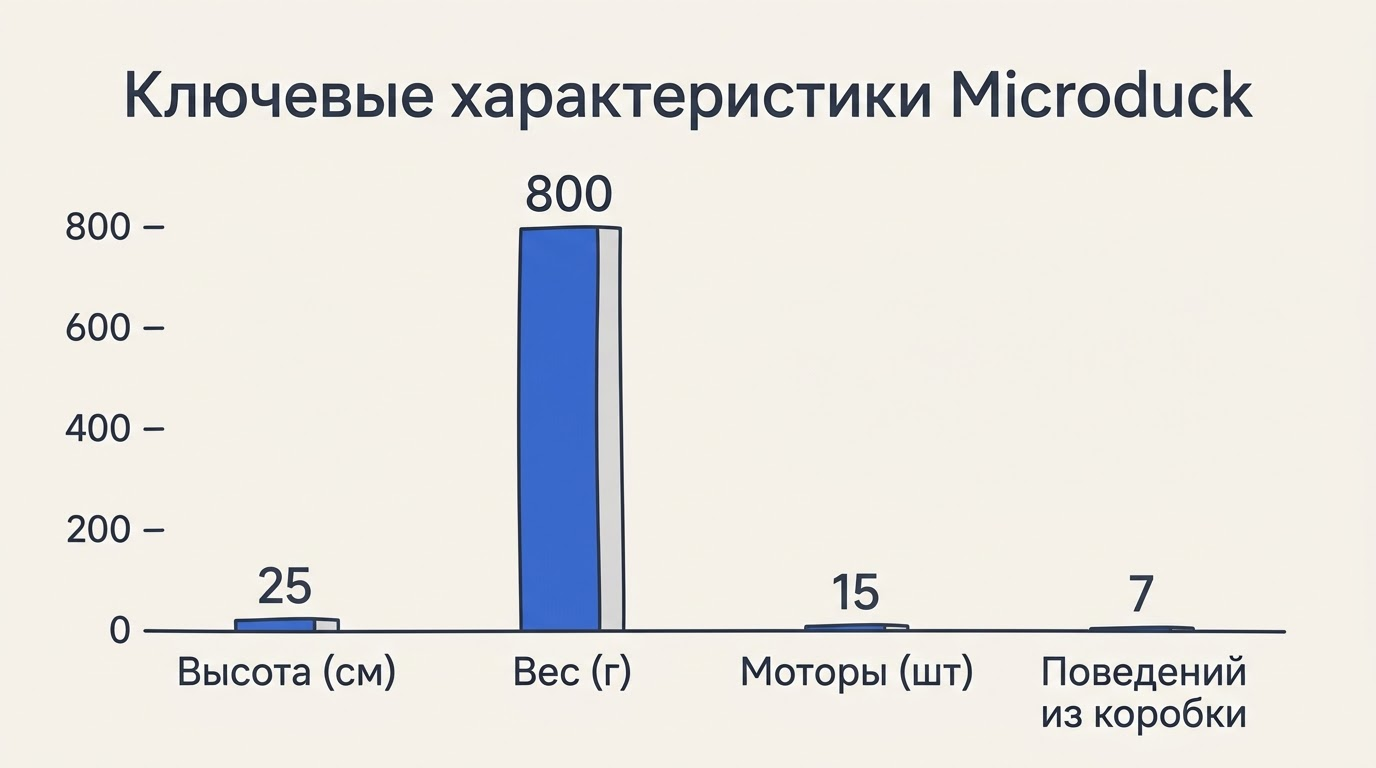
Конструкция ног рассчитана на ходьбу по ровной поверхности, приседание и самоподъём после падения. Клюв-захват отличает Microduck от большинства аналогов в ценовом сегменте: он позволяет поднимать небольшие объекты без дополнительного манипулятора.
Датчики и вычислитель
Фронтальная RGB-камера с индикатором активности обеспечивает визуальное восприятие. Компактный Time-of-Flight LiDAR 8×8 даёт грубую карту расстояний для навигации. Два IMU (инерциальных датчика) — один в корпусе, один в голове — передают ориентацию и ускорение; именно они критичны для алгоритмов баланса.
Вычислительный модуль — Rockchip RK3566 с выделенным ИИ-ускорителем (NPU), небольшим объёмом оперативной памяти и встроенным хранилищем. Беспроводные интерфейсы: Wi-Fi, Bluetooth и две NFC-антенны. Микрофоны и динамик добавляют голосовой канал взаимодействия — голос у каждого робота индивидуальный.
Питание и автономность
| Параметр | Значение |
|---|---|
| Тип аккумулятора | NP-серия (съёмный) |
| Ёмкость | 2600 мА·ч |
| Время работы | около часа |
| Зарядка | Внешнее зарядное устройство |
| Замена батареи | Да, без инструментов |
Батарея NP-F550 — стандартный формат фото/видеоиндустрии, её несложно найти и заменить. Час автономной работы при активном движении — достаточно для тренировочной сессии; для длительных экспериментов стоит держать запасной аккумулятор.
Что умеет робот-утка Microduck
Microduck поставляется с семью предустановленными поведениями — ходьбой, приседанием, подъёмом после падения, пинком, захватом предметов артикулированным клювом, ударом по мячу и катанием на роликах. Поведения переключаются в горячем режиме (hot-swap) без перезагрузки, что позволяет демонстрировать разные навыки подряд.
Семь предустановленных поведений
Полный список готовых движений из коробки:
- Waddle — характерная утиная ходьба по ровной поверхности
- Sit / Stand — приседание и подъём из сидячего положения
- Kick — удар ногой
- Grasp — захват мелкого предмета артикулированным клювом
- Roller skate — движение на роликовых платформах
- Self-recovery — самоподъём после падения на бок или вперёд
- Ball kick — удар по мячу с прицеливанием через камеру
Семь поведений покрывают базовую локомоцию, манипуляцию и восстановление — три ключевых задачи мобильной робототехники, и каждое из них представляет собой отдельно обученную политику RL.
Взаимодействие с окружением
Клюв-захват отличает Микродак от большинства двуногих роботов начального уровня: робот берёт мелкие предметы — кубики, монеты, фишки — без дополнительных манипуляторов. LiDAR и камера обеспечивают восприятие: один из готовых пресетов — следование за лазерной указкой.
Динамик генерирует индивидуальный голос, уникальный для каждого экземпляра устройства. Это создаёт ощущение персонажа и делает демонстрацию выразительнее. При этом голос управляется программно — его параметры можно изменить.
Как обучают Microduck: reinforcement learning и sim-to-real
Поведения робота-утки Microduck обучаются методом reinforcement learning в физическом симуляторе MuJoCo, после чего готовая политика переносится на реального робота через процедуру sim-to-real. Такой подход позволяет тренировать тысячи параллельных эпизодов на GPU без риска повредить железо и получать политику, работающую на физическом устройстве.
Что такое обучение с подкреплением здесь
Каждое поведение — это отдельная политика (policy): нейросеть, которая принимает на вход сенсорные данные и выдаёт команды моторам. Агент учится методом проб и ошибок: за правильные движения получает положительное вознаграждение, за падение или нецелевые позы — отрицательное. Алгоритм обучения — PPO (Proximal Policy Optimization), стандартный выбор для локомоции.
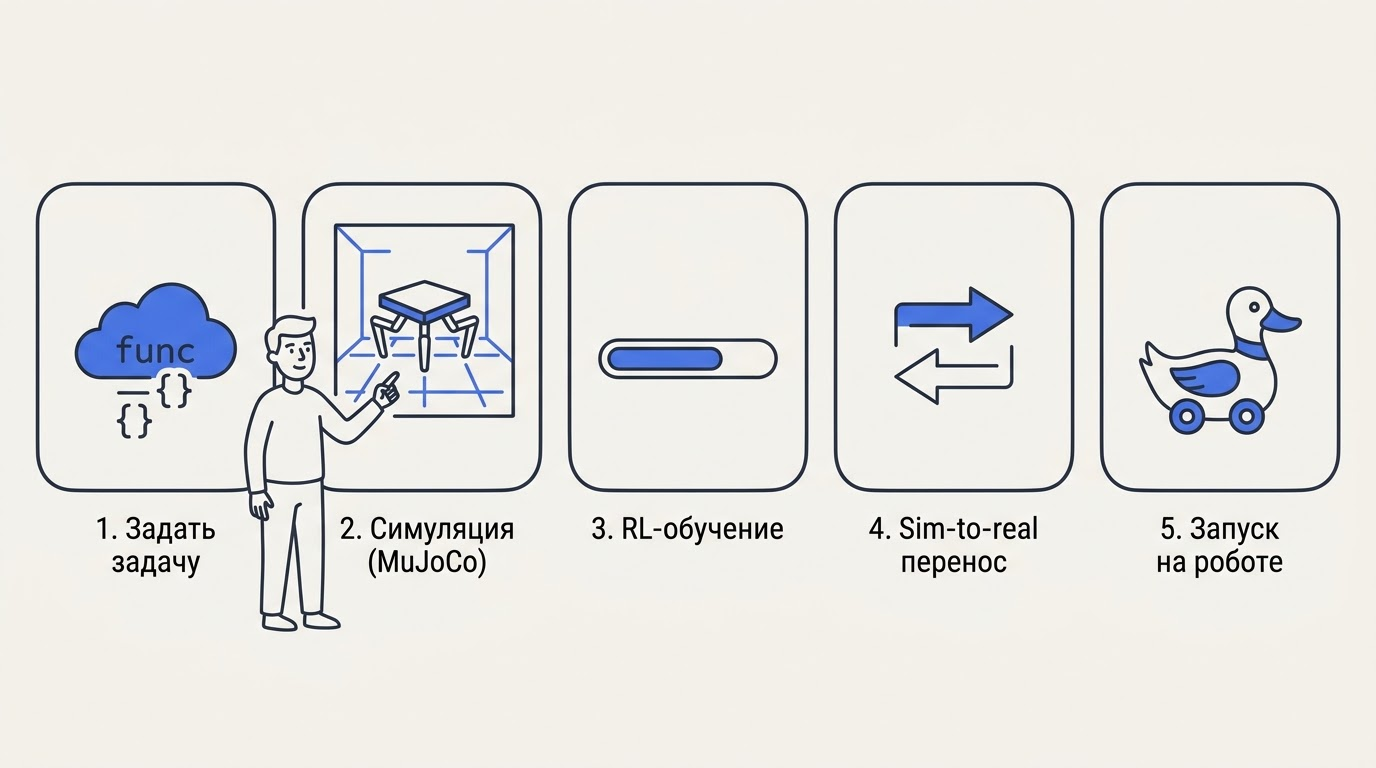
В симуляторе mjlab (MuJoCo Warp) запускают 4096 параллельных сред одновременно. При наличии одного CUDA-GPU рабочая походка обучается за несколько часов. Репозиторий microduck_rl с кодом обучения открыт под лицензией Apache 2.0. GPU для обучения нейросетей с поддержкой CUDA — ключевое требование для локального запуска обучения.
Перенос из симуляции в реальность (sim-to-real)
Симулятор никогда не точно совпадает с реальным миром: моторы имеют люфт, батарея просаживается, пол скользит. Чтобы политика не «сломалась» при переносе, применяют рандомизацию параметров: напряжение, задержки команд, трение поверхности и люфт шестерён варьируют в случайных небольших пределах в каждом эпизоде.
Дополнительно используется модель актуатора BAM, которая воспроизводит нелинейности реального привода прямо в симуляторе. Готовая политика экспортируется в формат ONNX и исполняется на бортовом Rockchip RK3566 с высокой частотой — достаточной для стабильной ходьбы и реакций в реальном времени.
Как обучать робота на практике: симулятор и облако
Обучение новых движений начинают прямо в браузерном симуляторе или локально в MuJoCo, тренируют политику с алгоритмом PPO, при отсутствии GPU используют облачные Hugging Face Jobs, а затем разворачивают обученную модель на реальном Microduck через sim-to-real. Начать практику можно ещё до получения физического устройства.
Пошаговый процесс
- Открыть Microduck Simulator — браузерное Space на Hugging Face — и поэкспериментировать с цифровым двойником без установки чего-либо.
- Установить репозиторий microduck_rl локально, выбрать поведение и задать функцию вознаграждения под свою задачу.
- Запустить обучение: локально на CUDA-GPU (1–2 часа для рабочей походки при 4096 параллельных средах) или через Hugging Face Jobs без собственного GPU.
- По завершении экспортировать обученную политику в ONNX.
- Загрузить файл политики на робота и запустить runtime — он написан на Rust и исполняет политику на частоте 50 Гц.
- Проверить поведение на реальном устройстве, при необходимости скорректировать функцию вознаграждения и повторить с шага 3.
- Опубликовать готовую политику на Hugging Face Hub — она станет доступна сообществу.
Что нужно из железа и софта
Для локального обучения желателен CUDA-совместимый GPU; без него время обучения кратно растягивается или процесс нецелесообразен. Альтернатива — облачные Hugging Face Jobs, которые предоставляют GPU по запросу без покупки собственного железа. Симулятор MuJoCo и репозиторий microduck_rl работают на Linux и macOS.
Сам робот для старта не обязателен: симулятор воспроизводит физику достаточно точно для первых экспериментов с функцией вознаграждения и архитектурой политики. Runtime на Rust при деплое не требует дополнительной настройки — достаточно скопировать ONNX-файл в нужную директорию на устройстве.
Open source, лицензия и сообщество
Программный стек Microduck открыт под Apache 2.0 и опубликован на GitHub, тогда как механические и электронные чертежи остаются проприетарными — изготовить точную копию корпуса или платы из публичных источников не получится. Это принципиальное различие важно понимать до покупки.
Что открыто, а что нет
На GitHub под лицензией Apache 2.0 доступны два основных репозитория: pollen-robotics/microduck (системное ПО, драйверы, runtime) и microduck_rl (код обучения, среды MuJoCo, скрипты экспорта в ONNX). Лицензия Apache 2.0 допускает коммерческое использование, модификацию и распространение производных работ при сохранении уведомления об авторстве.
Закрытость механики означает, что сломавшийся корпус или плату придётся заказывать у производителя. Для исследовательского использования это приемлемо; для полноценного open hardware — существенное ограничение.
Сообщество и связь с LeRobot
Обученные политики публикуются на Hugging Face Hub в виде обычных репозиториев моделей — с карточкой, метриками и примером запуска. Любой пользователь может скачать чужую политику, дообучить её или использовать как стартовую точку. Это создаёт накопительный эффект: библиотека навыков Microduck растёт с каждым экспериментом сообщества.
Microduck идеологически продолжает открытую библиотеку LeRobot, запущенную в 2024 году: та предоставляет датасеты, модели и инструменты для робототехники, а Microduck воплощает те же принципы в физическом устройстве за 399 долларов — обучение через имитацию, RL и sim-to-real в одном компактном корпусе.
Цена, комплектации и дополнительные наборы
Базовый Microduck стоит 399 долларов; помимо основного комплекта предлагаются три дополнительных набора — зарядный, аксессуарный и dev-пак. За первые дни после запуска было продано несколько тысяч роботов, а суммарный объём продаж оказался весьма значительным — спрос кратно превысил прогнозируемый.
| Комплектация | Цена (USD) | Что включает |
|---|---|---|
| Базовый Microduck | $399 | Робот, батарея NP-F550, USB-кабель |
| Зарядный пак | несколько десятков долларов | Зарядное устройство + доп. аккумулятор |
| Набор аксессуаров | несколько десятков долларов | Мяч, ролики, сменные детали |
| Dev-набор | около ста долларов с небольшим | Расширенный кабельный набор, отладочные адаптеры |
Итоговая стоимость с полным оснащением составляет несколько сотен долларов. При желании купить только робота и зарядку стоимость заметно ниже.
В рублях базовый комплект по актуальному курсу ЦБ РФ обойдётся в десятки тысяч рублей. К этой сумме добавятся международная доставка, комиссия посредника и таможенные платежи сверх беспошлинного лимита — итоговая цена для российского покупателя реалистично окажется заметно выше базовой. Курс и логистические расходы нужно проверять актуально перед заказом.
Где купить и как доставить Microduck в Россию
Microduck заказывают на официальном сайте Pollen Robotics; прямая доставка в Россию при старте продаж 27 августа 2026 года была ограничена, поэтому реальный путь к покупке — через посредников с адресом в ЕС или США, а ожидаемый срок получения составляет несколько месяцев. Базовая цена устройства — 399 долларов, но итоговые расходы заметно выше.
Официальный заказ оформляется на сайте производителя с оплатой международной картой (Visa/Mastercard, выпущенной за пределами РФ, или через посредника). Отгрузка первых заказов была обещана к Рождеству 2026 года, однако с учётом ажиотажного спроса — тысячи единиц за первые дни — реальные сроки могут сдвигаться. Перед заказом стоит уточнить актуальную дату отгрузки в личном кабинете.
Прямая доставка в РФ недоступна у большинства международных перевозчиков для электроники с LiDAR. Рабочая схема — mail-forwarding: товар отправляется на склад посредника в Германии, Эстонии или США, а оттуда пересылается в Россию. Ключевые параметры для расчёта:
- Беспошлинный лимит для личных посылок в РФ — 200 евро; сверх него взимается НДС и таможенная пошлина
- Стоимость пересылки через посредника — несколько десятков долларов плюс комиссия сервиса
- Срок полного цикла (заказ → склад посредника → Россия) — несколько месяцев
- Оплата: международная карта или криптовалюта через биржу
Документы для таможни стандартные: инвойс от производителя с указанием стоимости, вес и габариты посылки. Робот классифицируется как игрушка/образовательный прибор, что обычно упрощает прохождение досмотра. Рекомендуется сохранять все подтверждения оплаты и переписку с посредником.
Кому подойдёт Microduck и сравнение с Reachy Mini
Microduck — мобильная обучающая платформа от Hugging Face для разработчиков и исследователей, которые хотят практически освоить reinforcement learning на физическом роботе, тогда как Reachy Mini — стационарный настольный компаньон для взаимодействия, не ориентированный на локомоцию и RL. Разные задачи, разная аудитория — несмотря на похожий ценовой диапазон.
Аудитория и сценарии
Целевые пользователи Микродака — ИИ-разработчики, желающие перейти от симуляций к физическому RL, студенты магистратуры и аспирантуры по робототехнике, преподаватели курсов по машинному обучению и мейкеры с опытом Python. Для ребёнка до 12 лет без взрослого наблюдения устройство не предназначено: движущиеся детали, острые кромки клюва-захвата, питание от Li-Ion батареи.
Типовые учебные сценарии: изучение алгоритма PPO на конкретной задаче ходьбы, эксперименты с функциями вознаграждения, исследование sim-to-real gap, участие в соревнованиях сообщества Hugging Face по лучшей политике. Как бытовой прибор или самостоятельный ассистент Microduck не позиционируется.
Microduck против Reachy Mini
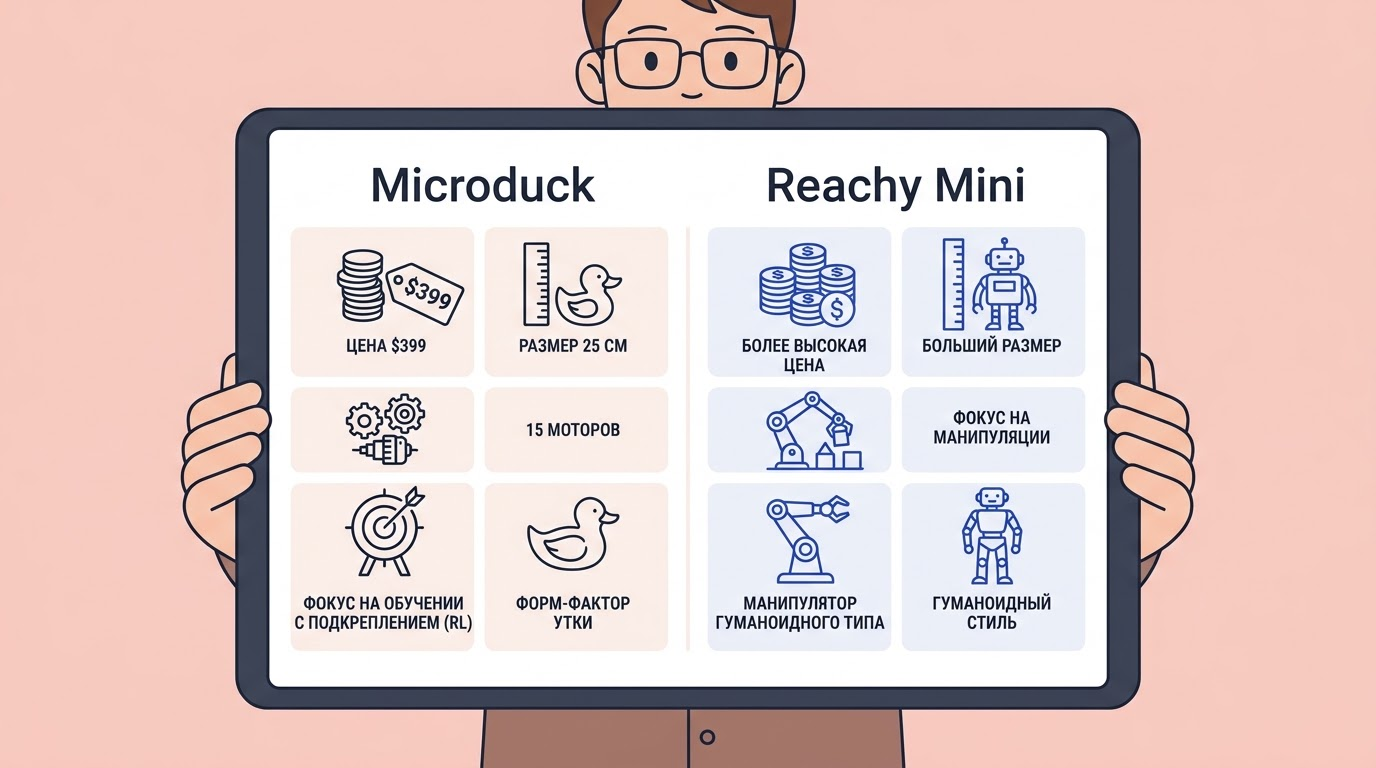
Reachy Mini от Pollen Robotics — стационарный настольный робот с руками и выразительным лицом, стоимостью в несколько сотен долларов. Его задача — социальное взаимодействие: жесты, речь, распознавание лиц. Он не ходит и не обучается методом RL из коробки. Microduck за 399 долларов мобилен, двуног и обучаем: «ИИ, который действует» против «ИИ, который взаимодействует».
По мобильности Microduck выигрывает очевидно. По готовности к работе без программирования — Reachy Mini проще в эксплуатации. По глубине обучающего потенциала для RL и sim-to-real — Microduck значительно богаче. Если цель — исследовать локомоцию и обучение с подкреплением, выбор очевиден.
Ограничения и что учесть
Автономность около одного часа требует запасного аккумулятора для длинных экспериментов. Механические и электронные чертежи закрыты — ремонт сложных компонентов зависит от производителя. Для полноценного обучения нужен CUDA-GPU или облако, что добавляет стоимость к бюджету проекта. Прямая доставка в Россию ограничена, а ожидание может занять полгода.
Microduck — это инструмент для изучения, а не готовый ассистент. Пользователь получает платформу с открытым кодом, сообществом и потенциалом для сотен экспериментов; но чтобы реализовать этот потенциал, нужны базовые знания Python, понимание RL и готовность разбираться в документации.
FAQ
Сколько моторов у Microduck?
У Microduck 15 моторов при высоте всего 25 см и весе менее 800 г.
Какой процессор стоит в Microduck?
Microduck работает на чипе Rockchip RK3566 со встроенным ИИ-ускорителем, 1 ГБ RAM и 32 ГБ встроенной памяти.
Когда и по какой цене вышел Microduck в продажу?
Microduck поступил в продажу 27 августа 2026 года по цене 399 долларов.
Что такое Pollen Robotics и когда её приобрёл Hugging Face?
Pollen Robotics — французский стартап-разработчик роботов. Hugging Face приобрёл его в апреле 2025 года, после чего началась работа над Microduck.
Что такое LeRobot и связан ли он с Microduck?
LeRobot — открытая библиотека Hugging Face для обучения роботов с помощью имитации и reinforcement learning. Microduck интегрирован с этой экосистемой и обучающими инструментами сообщества.
Сколько времени занимает обучение походки Microduck?
Обучение походки занимает несколько часов на одном GPU с алгоритмом PPO в симуляторе MuJoCo при большом числе параллельных сред.
Под какой лицензией открыт обучающий код Microduck?
Обучающий репозиторий microduck_rl открыт под лицензией Apache 2.0, что позволяет свободно использовать и модифицировать код.
Сколько роботов Microduck продали в первые дни после запуска?
За первые дни после запуска было продано несколько тысяч роботов, а объём продаж оказался весьма значительным.
-
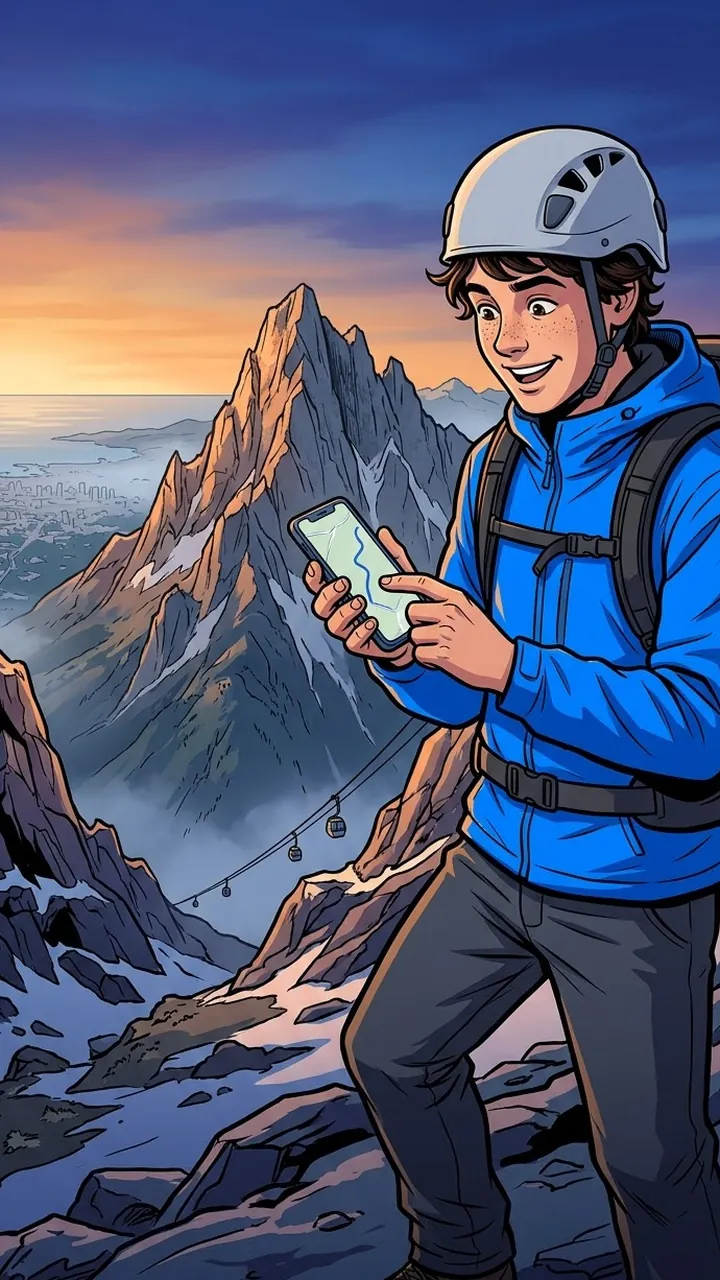
Маршрут от Claude привёл подростка на «Вдоводел»
![Подросток в синей куртке и шлеме радостно смотрит маршрут в телефоне на вершине горы над городом]()
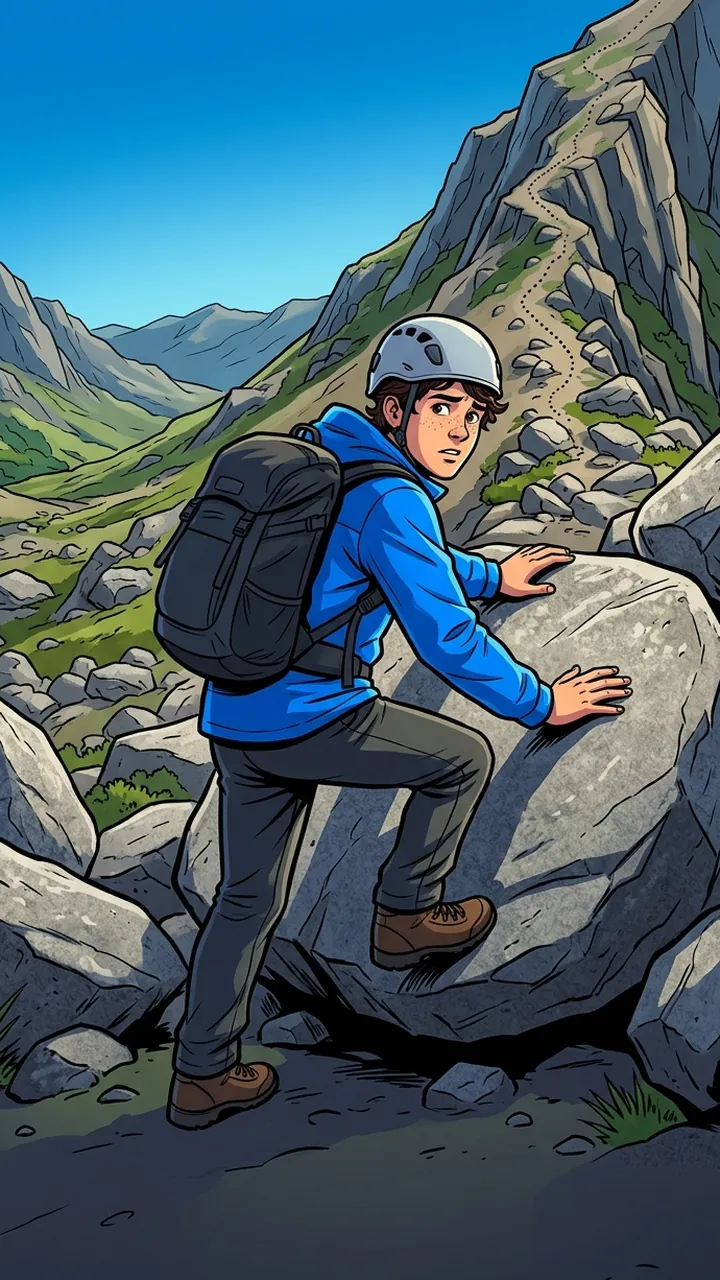
16-летний Брайс из Ванкувера проложил с Claude новый для себя маршрут на гору Краун. ![Подросток с рюкзаком неуверенно пробирается между валунами к крутому гребню]()
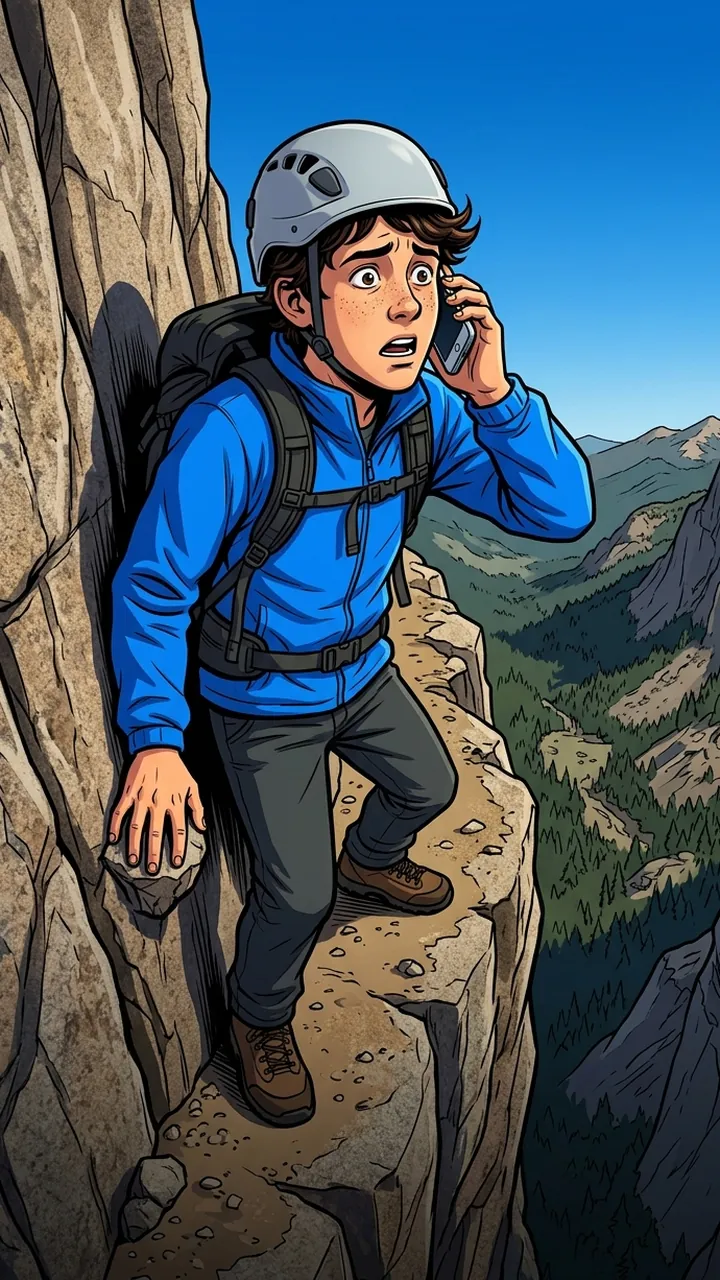
Разметки не было: вместо кулуара он попал на гребень «Вдоводел», куда ходят с верёвками. ![Испуганный подросток прижался к отвесной скале на узком уступе и звонит по телефону]()
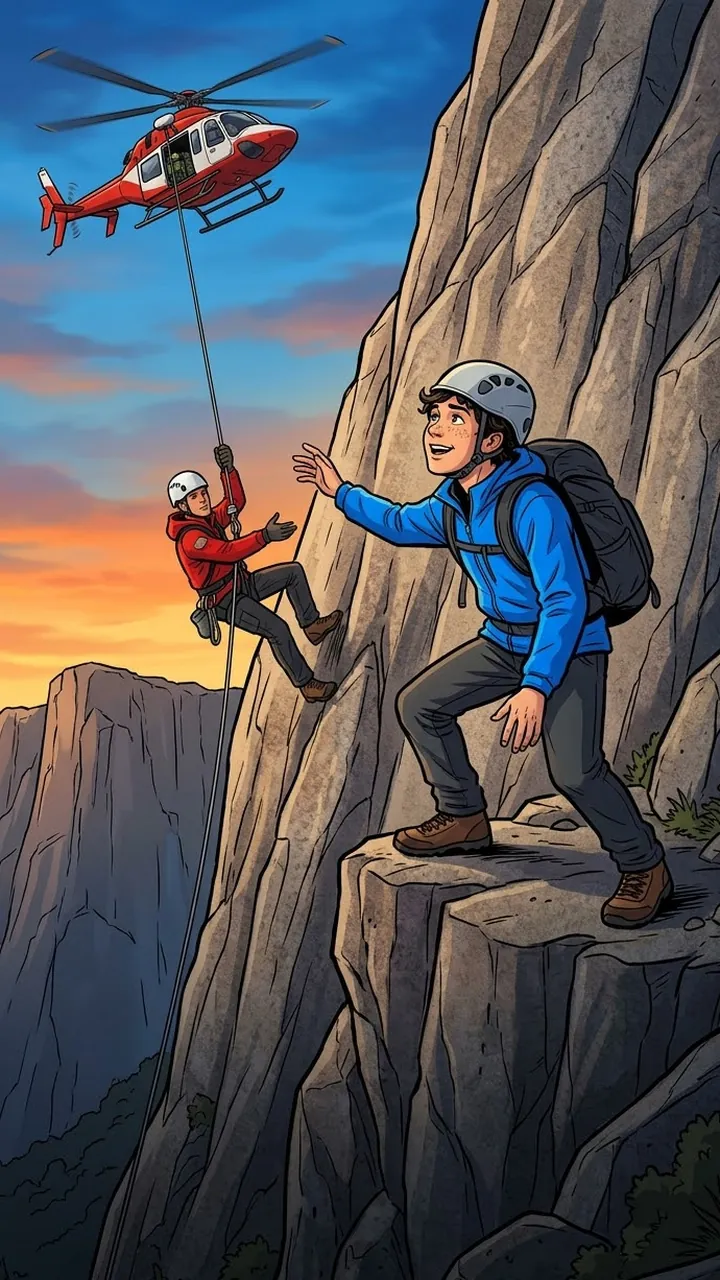
Брайс застрял на уступе шириной около полутора метров: сзади обрыв, впереди почти отвесная стена. ![Спасатель спускается по верёвке к подростку на уступе, рядом вертолёт]()
Вертолёт не мог подойти к скале: спасатель спустился к Брайсу по верёвке, и его подняли на борт. ![Подросток в спасательном одеяле сидит у тропы с бумажной картой, рядом компас]()
Брайс винит себя, но тропы через ИИ больше не прокладывает. Спасатель: «Claude никогда не был в этих местах». -
950 агентов Claude нашли в ДНК вирусов загадочную систему
![Учёная в лаборатории смотрит на монитор со спиралями ДНК]()
Anthropic поручила Claude найти в огромной базе ДНК необычные ферменты. ![Учёная с планшетом смотрит на стену из сотен мониторов с ДНК]()
Около 950 агентов за 21 час собрали больше 200 тысяч ферментов и написали 20 отчётов. ![Учёная взволнованно показывает на повторяющийся узор в цепочке ДНК на экране]()
Один агент «на глаз» заметил рядом с ферментом повторы, как у CRISPR. Систему назвали ART. ![Учёная поднимает пробирку к свету, коллега задумчиво смотрит рядом]()
Что она делает, пока неизвестно. Пионер CRISPR Фэн Чжан назвал находку «по-настоящему интригующей». -
Anthropic запретила издеваться над Claude
![Женщина в очках сердито кричит на ноутбук и стучит кулаком по столу]()
Anthropic запретила «длительное и бессмысленное» жестокое обращение с Claude. ![Женщина спокойно спорит, разводя рукой перед ноутбуком]()
Речь о крайних случаях. Раздражение, споры, мрачные сюжеты и тесты под запрет не попадают. ![Удивлённая женщина смотрит на ноутбук со значком закрытой двери на экране]()
Главная защита прежняя: Claude сам завершает такой диалог. ![Женщина прикрепляет к доске календарь с обведённым днём]()
Правила действуют с 12 ноября. За нарушения доступ могут ограничить или закрыть. -
ИИ-видео с погибшим в суде: срок назначат заново
![Женщина в зале суда показывает планшет с лицом мужчины]()
В Аризоне сестра погибшего показала в суде видео, где ИИ-аватар брата прощает убийцу. ![Растроганный судья с рукой на груди за судейским столом]()
Судья дал максимальные 10,5 года и сказал, что ему «понравилось это видео». ![Три судьи апелляционного суда изучают документы]()
Апелляционный суд счёл приговор несправедливым: видео «не отражает реальных событий». ![Женщина читает своё заявление с листов за трибуной, планшет выключен]()
Срок назначат заново, а свой текст сестра прочитает сама, без видео. -
Журналист выпустил ИИ-песню от имени чужой группы
![Журналист в наушниках с хитрой улыбкой работает за ноутбуком]()
Журналист 404 Media сгенерировал песню в Udio по простому запросу. ![Трое музыкантов панк-группы в шоке смотрят в телефон]()
Трек вышел на подтверждённой странице панк-группы Lathe of Heaven в Spotify без ведома музыкантов. ![Журналист удивлённо разводит руками, вокруг висят значки музыкальных сервисов]()
Песня попала и в Apple Music, Tidal и Amazon Music — через давнюю лазейку в дистрибуции. ![Довольный мошенник ловит монеты, сыплющиеся из наушников, слушательница расстроена]()
Так мошенники зарабатывают на чужой славе. Площадки и дистрибьюторы ответственность не берут. -
Нейросеть научилась играть в «Точки» и обыгрывает автора
![Разработчик держит тетрадь в клетку с партией в точки]()
Разработчик учил нейросеть игре в «Точки» из школьной тетради — по примеру AlphaZero. ![Разработчик ночью смотрит на два монитора с партиями в точки]()
Сеть играла сама с собой: 30 поколений за полтора месяца, однажды девять пришлось выбросить. ![Разработчик радостно подпрыгивает перед монитором с выигранной партией]()
Ученик обыграл учителя, только когда поиск подняли с 800 до 1600 симуляций на ход. ![Разработчик смеётся, проиграв нейросети партию в точки]()
Теперь сложный уровень игры Just Dots стабильно обыгрывает автора на поле 20×20.